


09 may
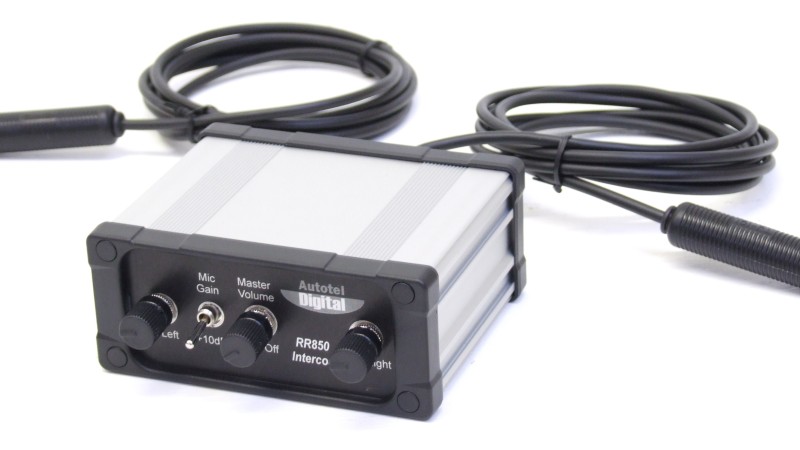
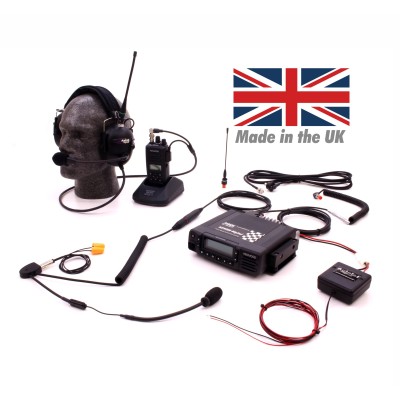
Existen dos tipos principales de sistemas de intercomunicación para deportes de motor: Compatibles con Peltor y No compatibles con Peltor.
1. Intercomunicadores compatibles con Peltor
- Tipo de micrófono: Diseñados para funcionar con micrófonos dinámicos con cancelación de ruido, los cuales producen una señal de salida baja adaptada específicamente al circuito del intercomunicador.
- Requisitos de alimentación: Los micrófonos dinámicos no requieren suministro de voltaje desde la unidad de intercomunicación para funcionar.
- Conectores:
- Las unidades estándar utilizan un conector hembra (socket) Nexus de 4 polos (Fig. 1).
- Intercomunicadores Stilo: Se diferencian de las configuraciones estándar de Peltor al utilizar un conector macho (plug) de 4 polos en la unidad principal y una configuración de cableado interno distinta.
2. Intercomunicadores no compatibles con Peltor
- Tipo de micrófono: Utilizan micrófonos de electret, los cuales producen un nivel de salida de audio significativamente más alto, adaptado a estas unidades de menor coste.
- Requisitos de alimentación: Los micrófonos de electret requieren un suministro de voltaje activo desde el intercomunicador para funcionar.
- Conectores: Equipados con un conector hembra (jack) estándar de 6,3 mm (1/4") con 3 conexiones (TRS) (Fig. 2).
Problemas de compatibilidad
Debido a las diferencias fundamentales en el diseño de los micrófonos y los niveles de señal, los sistemas Peltor y No Peltor son completamente incompatibles.
- Limitaciones de los adaptadores: Aunque existen adaptadores físicos con las clavijas y conectores coincidentes, los micrófonos no funcionarán correctamente a través de ellos.
- Micrófono Peltor en intercomunicador No Peltor: Un micrófono dinámico Peltor no tendrá suficiente salida de señal de sonido para hacer funcionar un intercomunicador No Peltor.
- Micrófono No Peltor en intercomunicador Peltor: Un micrófono de electret no recibirá el voltaje necesario desde una unidad Peltor para poder funcionar.
Nota: Los conectores físicos distintos (Nexus frente a Jack de 6,3 mm) se utilizan intencionadamente para evitar la mezcla de estos circuitos de micrófono incompatibles.

Step 1: Follow us on social media.
Step 2: Enter your email to unlock your 15% off